Parallax ActivityBot
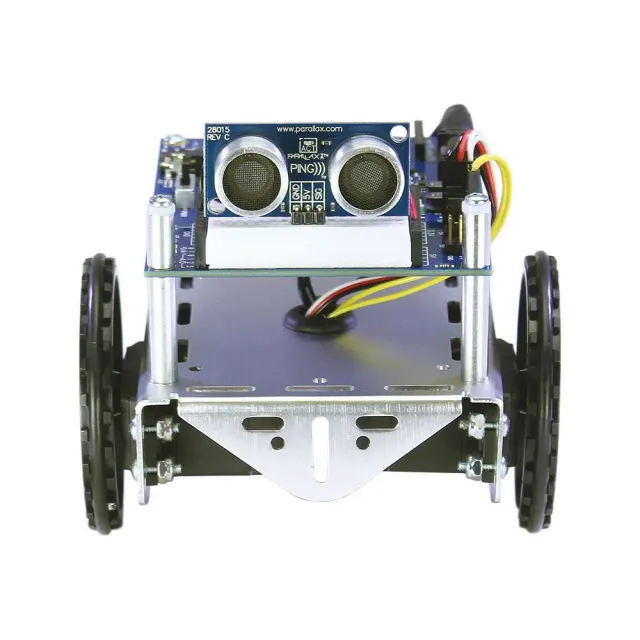
O ActivityBot 360° monta-se sobre chassis de duas rodas com encoders e programável por BlocklyProp ou C.
O chassis inclui os servos de rotação contínua.
Ordenar por:
O ActivityBot 360° monta-se sobre chassis de duas rodas com encoders e programável por BlocklyProp ou C.
O chassis inclui os servos de rotação contínua.